
08/13 NavMesh를 사용한 추적, 순찰, 시야, 충돌 처리
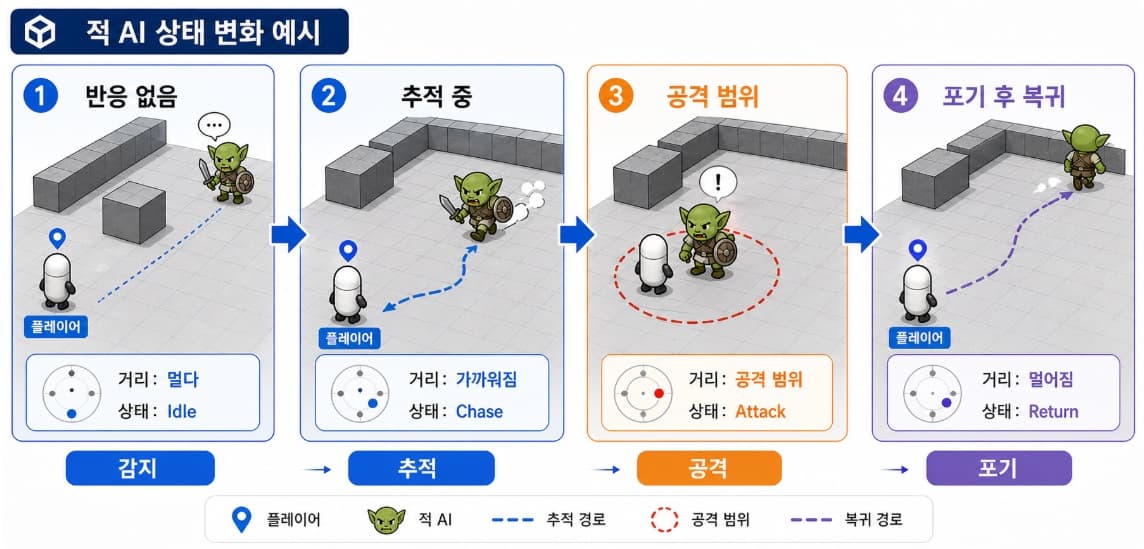
거리 3개 설계: 감지·공격·포기
csharp
using UnityEngine;
using UnityEngine.AI;

public class EnemyChaser : MonoBehaviour
{
    [SerializeField] Transform target;
    [SerializeField] float detectionRange = 4f;
    [SerializeField] float attackRange = 1f;
    [SerializeField] float giveUpRange = 6f;
    [SerializeField] float rotateSensitivity;
    NavMeshAgent agent;
    bool hasDetectionTarget;

    void Awake()
    {
        agent = GetComponent<NavMeshAgent>();
        agent.stoppingDistance = attackRange;
    }

    private void Update()
    {
        if (target == null)
            return;

        // 다만 이렇게 했었을 때는, 벽 유무와 상관없이 거리만 좁혀지면 인식함.
        float distance = Vector3.Distance(transform.position, target.position);

        // 감지
        if (!hasDetectionTarget && distance < detectionRange)
        {
            hasDetectionTarget = true;
        }

        // 포기
        if (hasDetectionTarget && distance >= giveUpRange)
        {
            hasDetectionTarget = false;
            agent.ResetPath();
            return;
        }

        // 대기
        if (!hasDetectionTarget)
        {
            return;
        }

        if (distance > attackRange)
        {
            // 추적
            agent.isStopped = false;
            agent.SetDestination(target.position);
        }
        else
        {
            // 공격
            agent.isStopped = true;
            LookAtTarget();
            Debug.Log("공격중");
        }
    }

    private void LookAtTarget()
    {
        Vector3 direction = target.position - transform.position;
        direction.y = 0;

        // 떨림 현상 방지
        if (direction.sqrMagnitude < 0.01f)
        {
            return;
        }

        // 회전값을 부드럽게 보간
        transform.rotation = Quaternion.Slerp(transform.rotation, Quaternion.LookRotation(direction), Time.deltaTime * rotateSensitivity);
    }
}
주요 내용
- 각 감지 범위 별로 Enemy의 행동을 설정하였다.
agent.ResetPath()는 NavMeshAgent가 현재 가지고 있는 이동 경로를 삭제하고 이동을 멈추게 하는 함수를 사용하였다.- agent.isStopped 값을 바꾸어, 현재 경로와 목적지는 유지한 채, NavMeshAgent의 이동만 일시적으로 멈췄다.
- 적과 타깃의 위치가 거의 겹쳐서 방향 벡터가 너무 작을 때, 회전할 때의 떨림 현상을 방지하기 위해 if (direction.sqrMagnitude < 0.01f)
{
return;
}를 사용하였다. - Quaternion.Slerp를 사용하여, 바라보는 방향으로 부드럽게 보간하도록 하였다.
Nav Mesh Obstacle
Nav Mesh Obstacle은 NavMesh Agent가 해당 오브젝트를 장애물로 인식하고 피해 이동하도록 만드는 컴포넌트입니다.
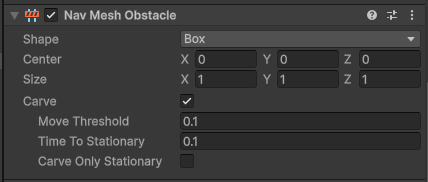
| 항목 | 현재 설정 | 설명 |
|---|---|---|
| Shape | Box | 장애물 영역의 모양입니다. Box 또는 Capsule을 사용할 수 있습니다. |
| Center | X 0, Y 0, Z 0 | 오브젝트 기준 장애물 영역의 중심 위치입니다. |
| Size | X 1, Y 1, Z 1 | Box 장애물 영역의 가로·높이·깊이 크기입니다. |
| Carve | 켜짐 | NavMesh에 구멍을 만들어 Agent가 장애물을 우회하도록 경로를 다시 계산합니다. |
| Move Threshold | 0.1 | 장애물이 이 거리 이상 움직이면 Carve 영역을 갱신합니다. 값이 작을수록 자주 갱신됩니다. |
| Time To Stationary | 0.1초 | 장애물이 멈춘 뒤 정지 상태로 판단할 때까지 기다리는 시간입니다. |
| Carve Only Stationary | 꺼짐 | 켜면 장애물이 정지했을 때만 NavMesh를 파냅니다. 현재 설정에서는 이동 중에도 Carve가 갱신될 수 있습니다. |



